技术深读站

14.1 小时硬核技术讲解 · 1494 个章节 · 796 篇技术深读

▶看视频 + 同步技术深读:暂停即可分屏查看公式推导、源码、原理

🎨 路径追踪 · SDF · 3DGS · 海洋着色器🚗 CARLA 仿真 · 端到端 · 标定🤖 Transformer · LLM · Agent📡 WebRTC · async/await

⭐ 精选代表作

⭐
路径追踪入门:99行渲染出 Cornell Box11min

路径追踪入门:99行渲染出 Cornell Box

🎨 17 章
⭐
海洋着色器(上):噪声·高度场·求交8min

海洋着色器(上):噪声·高度场·求交

🎨 14 章
⭐
CPU 软光栅器:把三角形变成像素5min

CPU 软光栅器:把三角形变成像素

🎨 9 章
⭐
200 行看懂 LLM(上):训练与参数6min

200 行看懂 LLM(上):训练与参数

🤖 7 章
⭐
WebRTC 实时音视频(上):延迟·编解码·抗丢包9min

WebRTC 实时音视频(上):延迟·编解码·抗丢包

📡 19 章

🎨实时图形与渲染24 个项目

⭐
路径追踪入门:99行渲染出 Cornell Box11min

路径追踪入门:99行渲染出 Cornell Box

🎨 17 章
Raymarching:SDF 距离场渲染器从零实现11min

Raymarching:SDF 距离场渲染器从零实现

🎨 19 章
⭐
海洋着色器(上):噪声·高度场·求交8min

海洋着色器(上):噪声·高度场·求交

🎨 14 章
用 CPU 复刻 URP(上):光栅化全流程8min

用 CPU 复刻 URP(上):光栅化全流程

🎨 17 章
⭐
CPU 软光栅器:把三角形变成像素5min

CPU 软光栅器:把三角形变成像素

🎨 9 章
从源码编译虚幻引擎 5:构建系统原理11min

从源码编译虚幻引擎 5:构建系统原理

🎨 23 章
SpeedTree 树木渲染原理与 Blender MCP 实现7min

SpeedTree 树木渲染原理与 Blender MCP 实现

🎨 15 章
radiance 函数逐行拆解:漫反射·镜面·折射15min

radiance 函数逐行拆解:漫反射·镜面·折射

🎨 20 章
海洋着色器(下):菲涅尔·业界做法·FFT10min

海洋着色器(下):菲涅尔·业界做法·FFT

🎨 18 章
用 CPU 复刻 URP(下):材质·阴影·球谐·雾10min

用 CPU 复刻 URP(下):材质·阴影·球谐·雾

🎨 20 章
软光栅器进阶:MVP 变换·裁剪·深度测试5min

软光栅器进阶:MVP 变换·裁剪·深度测试

🎨 10 章
路径追踪全貌:三种材质与收敛演示13min

路径追踪全貌:三种材质与收敛演示

🎨 14 章
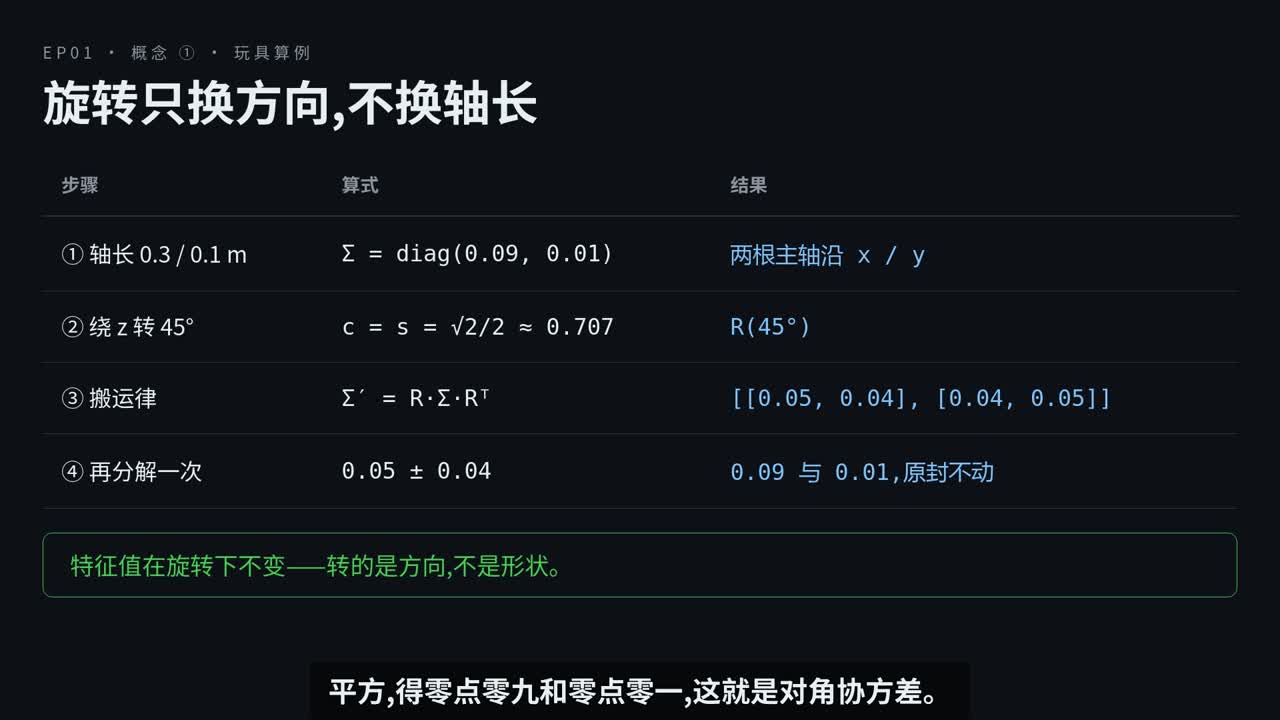
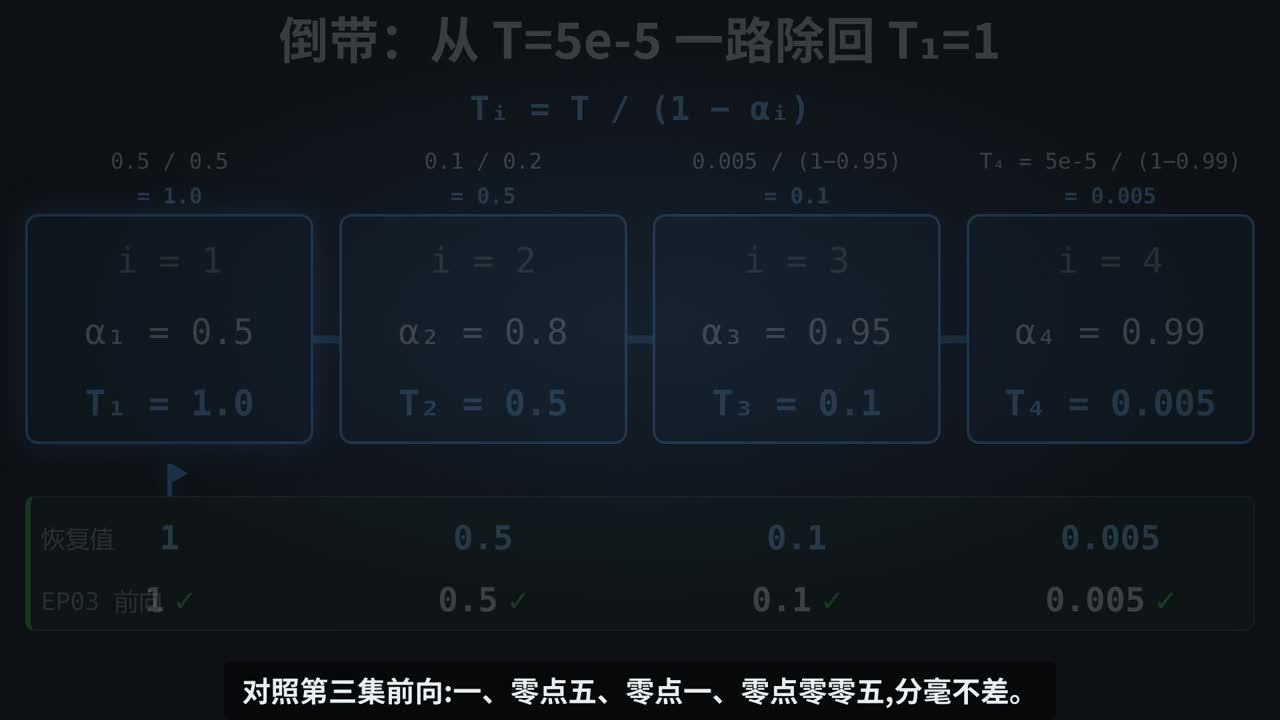
3DGS EP01:高斯原子——位置·协方差·颜色·不透明度7min

3DGS EP01:高斯原子——位置·协方差·颜色·不透明度

🎨 14 章
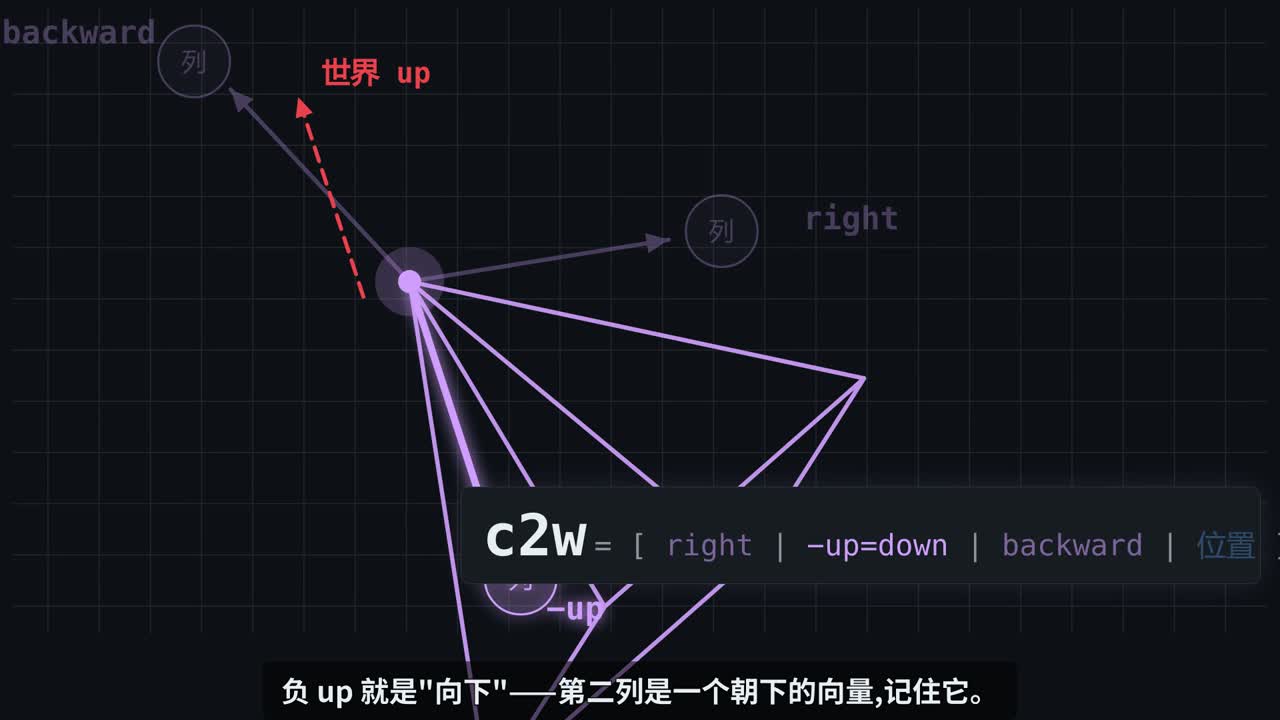
3DGS EP02:相机约定——Unity·COLMAP·OpenCV·OpenGL 三系转换7min

3DGS EP02:相机约定——Unity·COLMAP·OpenCV·OpenGL 三系转换

🎨 13 章
3DGS EP03:前向渲染 EWA——3DΣ 投影与 conic9min

3DGS EP03:前向渲染 EWA——3DΣ 投影与 conic

🎨 14 章
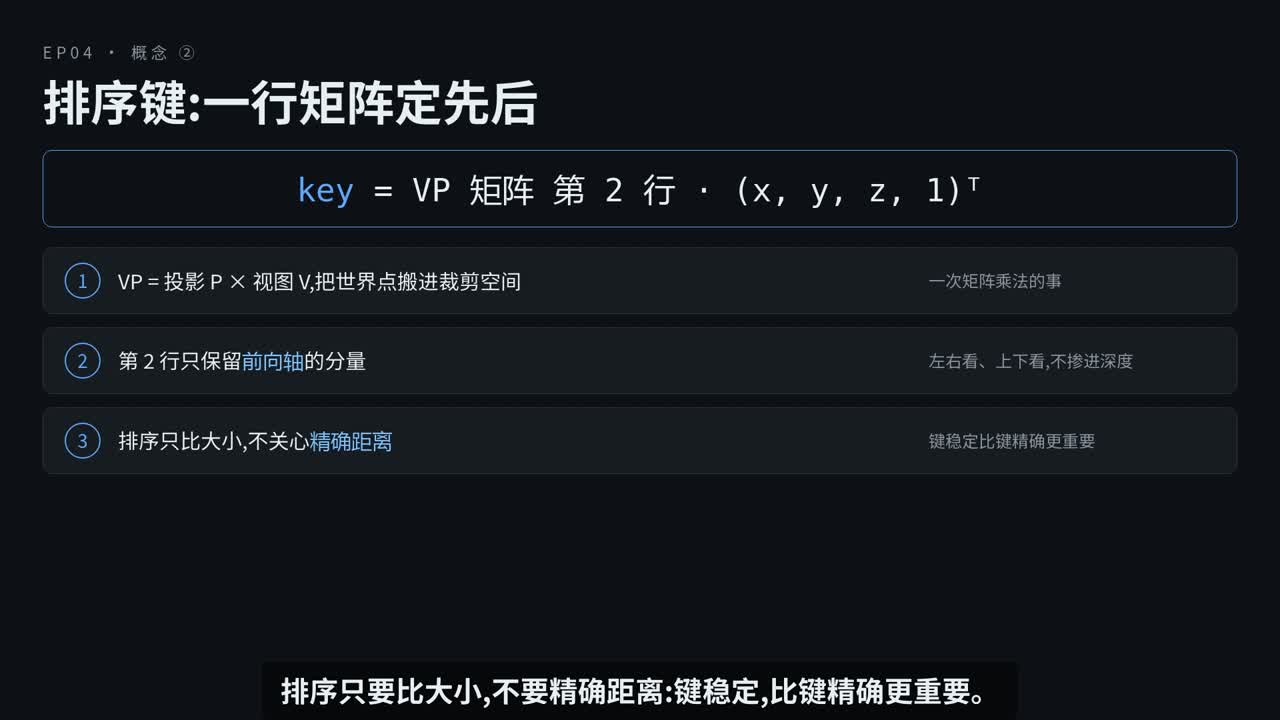
3DGS EP04:排序与混合——深度序·front-to-back alpha blending6min

3DGS EP04:排序与混合——深度序·front-to-back alpha blending

🎨 13 章
3DGS EP05:反向传播链——T 链恢复·dL/dα·二阶 VJP9min

3DGS EP05:反向传播链——T 链恢复·dL/dα·二阶 VJP

🎨 14 章
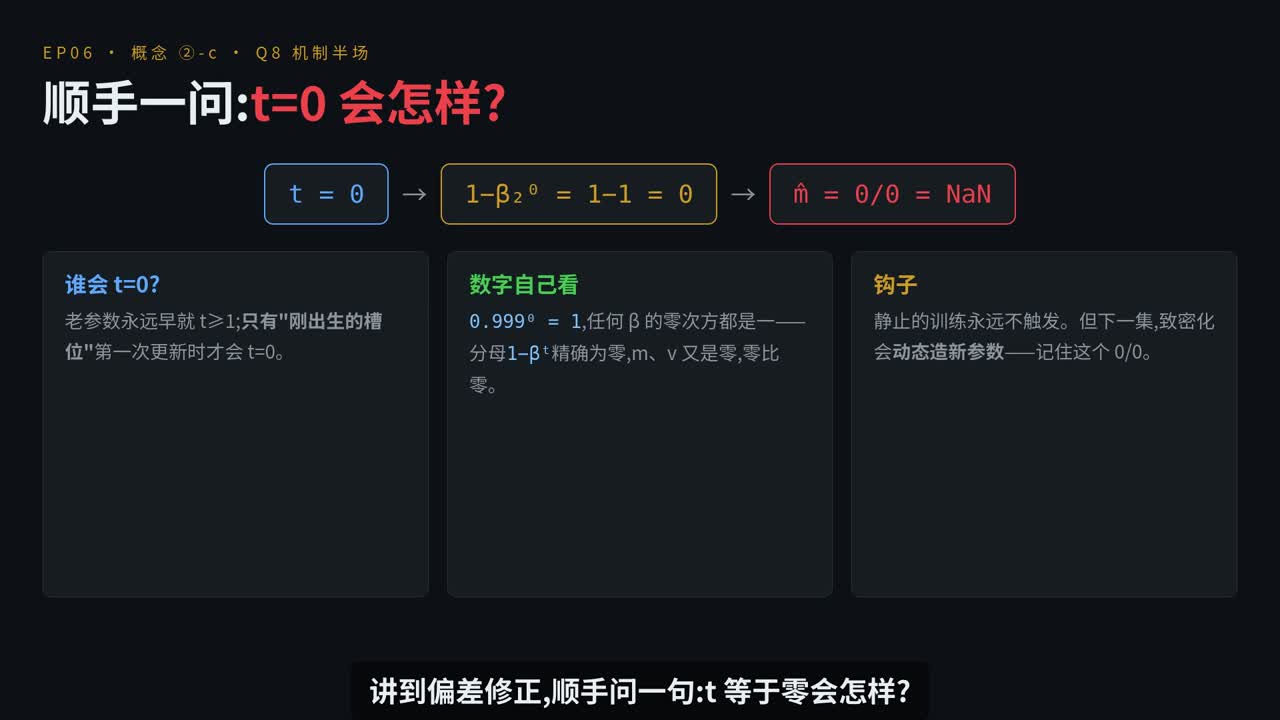
3DGS EP06:训练循环——L1+D-SSIM·Adam8min

3DGS EP06:训练循环——L1+D-SSIM·Adam

🎨 14 章
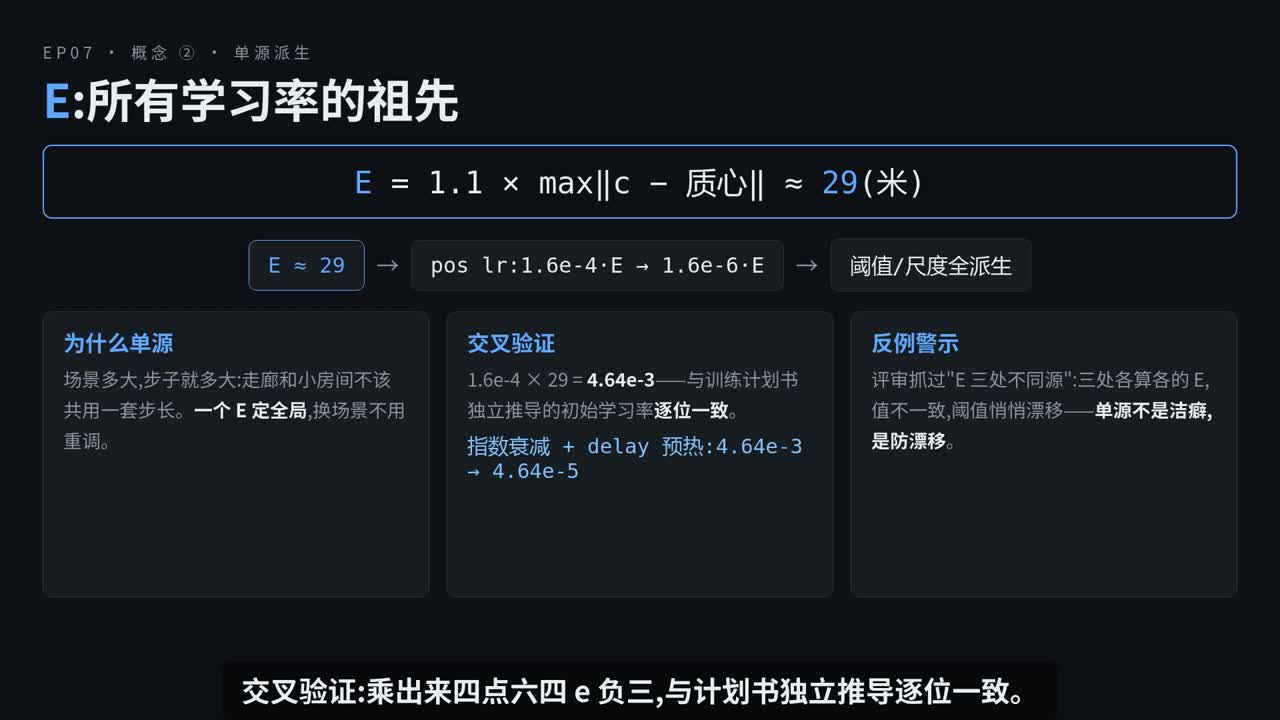
3DGS EP07:致密化与超参——clone·split·prune6min

3DGS EP07:致密化与超参——clone·split·prune

🎨 12 章
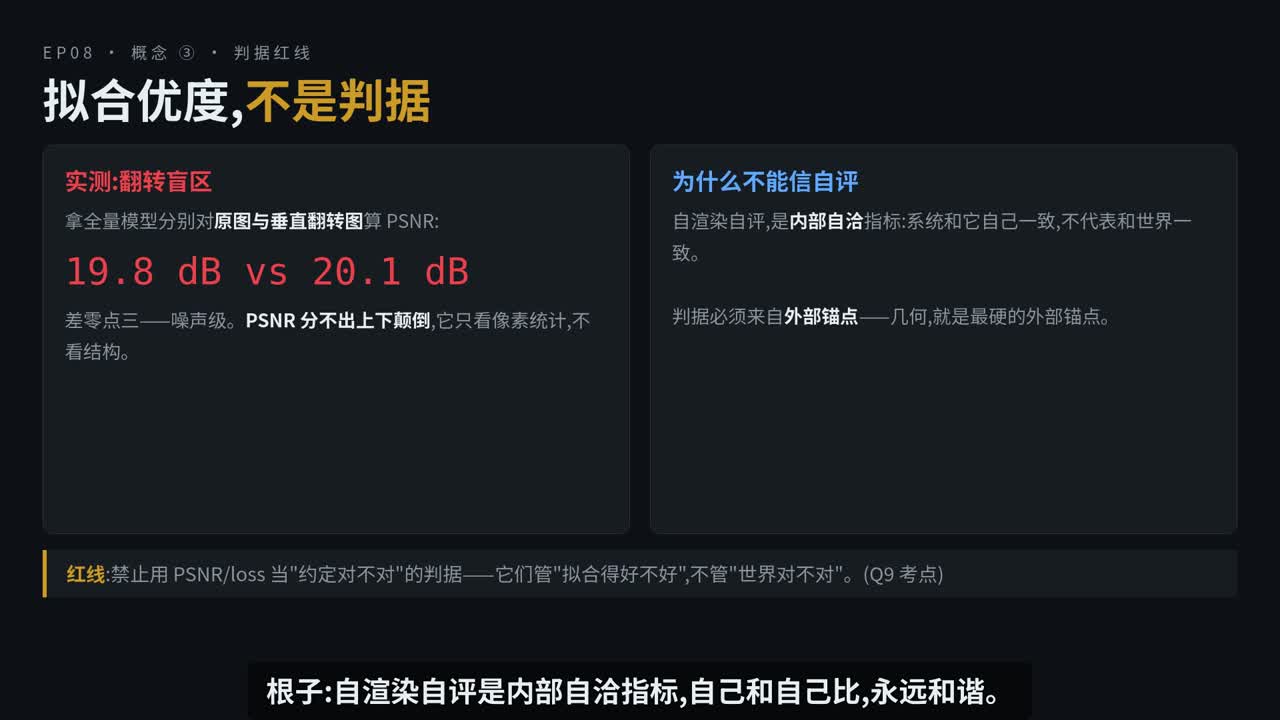
3DGS EP08:约定排查实战——图像翻转·SH 旋转 bug 诊断7min

3DGS EP08:约定排查实战——图像翻转·SH 旋转 bug 诊断

🎨 13 章
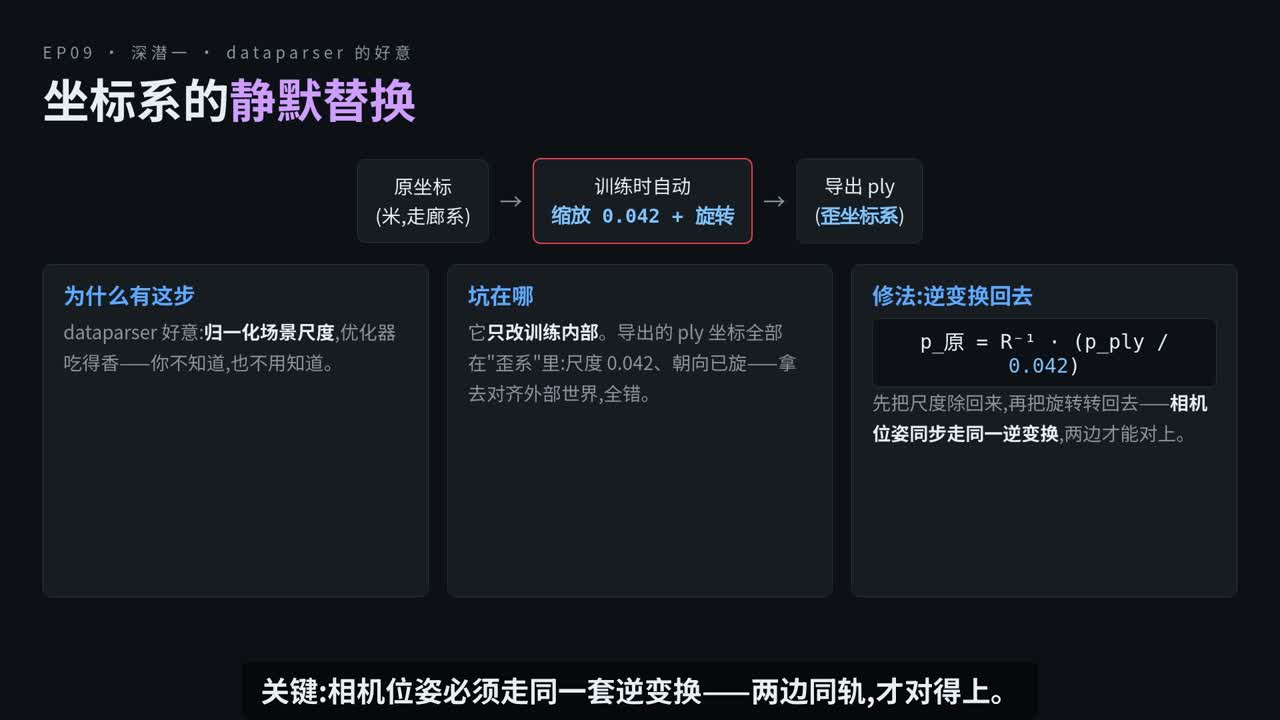
3DGS EP09:PLY 交换格式——导出与字段布局6min

3DGS EP09:PLY 交换格式——导出与字段布局

🎨 12 章
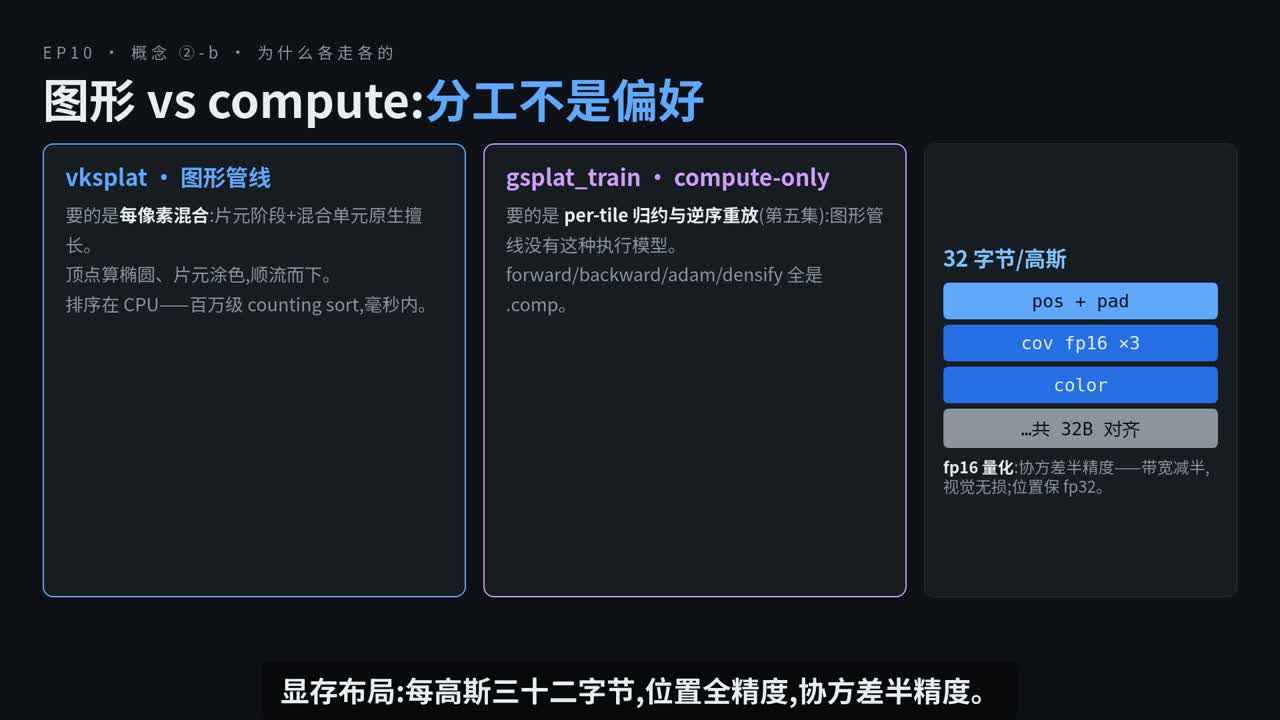
3DGS EP10:vksplat 查看器——Vulkan compute 实现8min

3DGS EP10:vksplat 查看器——Vulkan compute 实现

🎨 14 章
3DGS EP11:验证层次——golden 字节对比·gsplat 交叉·gradcheck7min

3DGS EP11:验证层次——golden 字节对比·gsplat 交叉·gradcheck

🎨 13 章
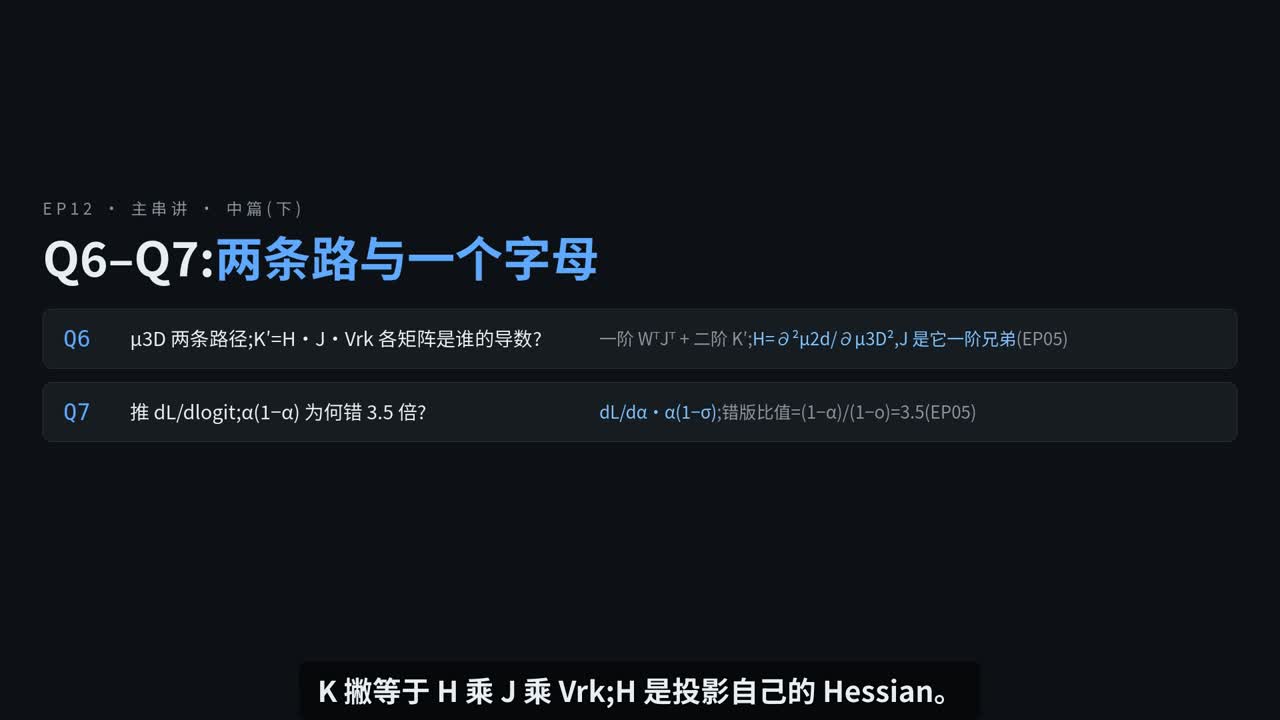
3DGS EP12:总复习与考核6min

3DGS EP12:总复习与考核

🎨 12 章

🚗自动驾驶仿真与感知9 个项目

CARLA 入门:仿真环境与 Ego Vehicle5min

CARLA 入门:仿真环境与 Ego Vehicle

🚗 10 章
IMU 与双目相机联合标定13min

IMU 与双目相机联合标定

🚗 23 章
CARLA 传感器全景:相机·LiDAR·RADAR6min

CARLA 传感器全景:相机·LiDAR·RADAR

🚗 12 章
用 Kalibr 标定多相机内外参10min

用 Kalibr 标定多相机内外参

🚗 21 章
CARLA 同步模式与场景:交通流·天气·闭环6min

CARLA 同步模式与场景:交通流·天气·闭环

🚗 11 章
端到端驾驶:从模块化到 Sparse 范式6min

端到端驾驶:从模块化到 Sparse 范式

🚗 9 章
SparseDriveV2 模型架构:采样·词典·打分7min

SparseDriveV2 模型架构:采样·词典·打分

🚗 12 章
闭环评测:Bench2Drive 协议与成败案例8min

闭环评测:Bench2Drive 协议与成败案例

🚗 13 章
工程闭环调试:失败定位与修复实录10min

工程闭环调试:失败定位与修复实录

🚗 14 章

🧪MySim:UE5 端到端仿真研究44 个项目

项目总览:UE5 渲染保真度对端到端自动驾驶的影响(上)15min

项目总览:UE5 渲染保真度对端到端自动驾驶的影响(上)

🧪 26 章
项目总览:UE5 渲染保真度对端到端自动驾驶的影响(下)10min

项目总览:UE5 渲染保真度对端到端自动驾驶的影响(下)

🧪 17 章
CARLA 与虚幻引擎:0.9.15 vs 0.10(上)12min

CARLA 与虚幻引擎:0.9.15 vs 0.10(上)

🧪 22 章
CARLA 与虚幻引擎:0.9.15 vs 0.10(下)10min

CARLA 与虚幻引擎:0.9.15 vs 0.10(下)

🧪 20 章
环境搭建实录:一台机器跑两个 CARLA(上)13min

环境搭建实录:一台机器跑两个 CARLA(上)

🧪 21 章
环境搭建实录:一台机器跑两个 CARLA(下)11min

环境搭建实录:一台机器跑两个 CARLA(下)

🧪 21 章
CARLA 架构内幕:client、server 与每一个 Tick(上)11min

CARLA 架构内幕:client、server 与每一个 Tick(上)

🧪 20 章
CARLA 架构内幕:client、server 与每一个 Tick(下)11min

CARLA 架构内幕:client、server 与每一个 Tick(下)

🧪 18 章
Town10 与对齐路线集(上)11min

Town10 与对齐路线集(上)

🧪 18 章
Town10 与对齐路线集(下)11min

Town10 与对齐路线集(下)

🧪 18 章
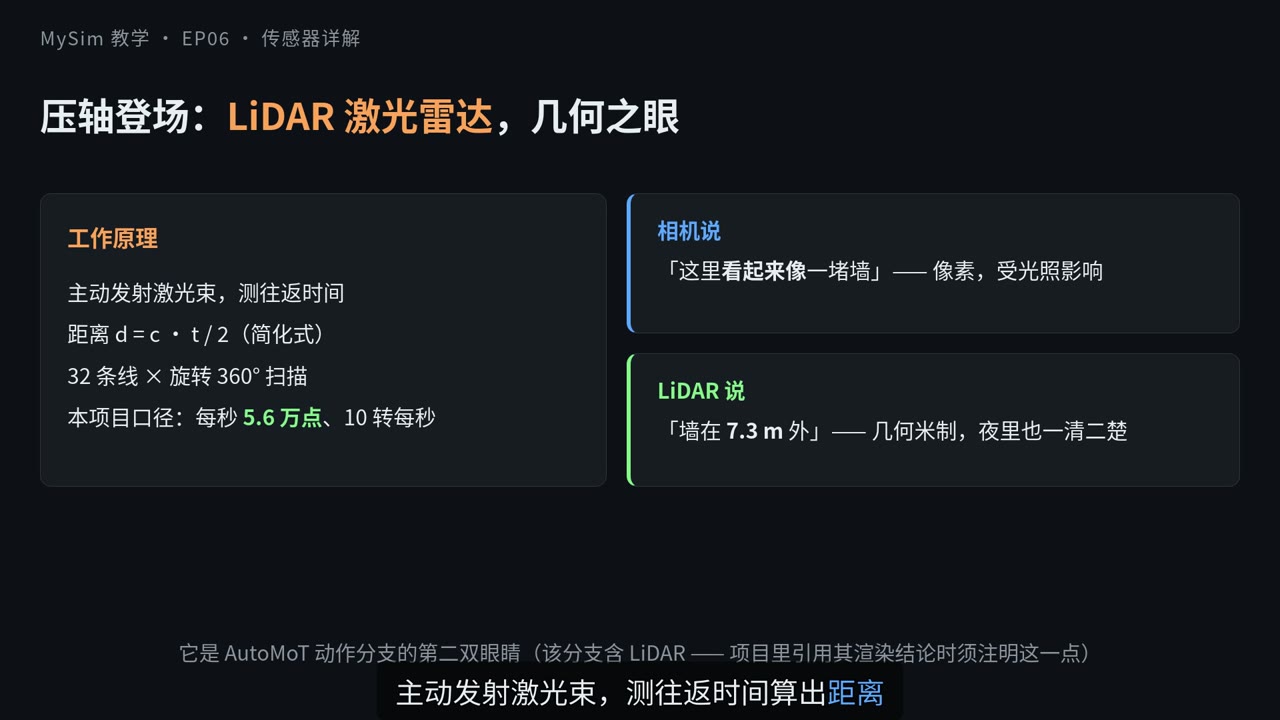
传感器详解:从相机内参到 LiDAR 点云(上)13min

传感器详解:从相机内参到 LiDAR 点云(上)

🧪 25 章
传感器详解:从相机内参到 LiDAR 点云(下)11min

传感器详解:从相机内参到 LiDAR 点云(下)

🧪 20 章
TrafficManager:给仿真世界注入交通(上)11min

TrafficManager:给仿真世界注入交通(上)

🧪 19 章
TrafficManager:给仿真世界注入交通(下)11min

TrafficManager:给仿真世界注入交通(下)

🧪 20 章
DS/SR 评分体系:模型开得好不好谁说了算(上)11min

DS/SR 评分体系:模型开得好不好谁说了算(上)

🧪 21 章
DS/SR 评分体系:模型开得好不好谁说了算(下)11min

DS/SR 评分体系:模型开得好不好谁说了算(下)

🧪 20 章
端到端自动驾驶范式(上)12min

端到端自动驾驶范式(上)

🧪 20 章
端到端自动驾驶范式(下)11min

端到端自动驾驶范式(下)

🧪 19 章
SimLingo 架构解剖:当语言模型学会开车(上)11min

SimLingo 架构解剖:当语言模型学会开车(上)

🧪 18 章
SimLingo 架构解剖:当语言模型学会开车(下)11min

SimLingo 架构解剖:当语言模型学会开车(下)

🧪 18 章
AutoMoT 架构:异步双专家与 BEV 世界模型(上)10min

AutoMoT 架构:异步双专家与 BEV 世界模型(上)

🧪 18 章
AutoMoT 架构:异步双专家与 BEV 世界模型(下)11min

AutoMoT 架构:异步双专家与 BEV 世界模型(下)

🧪 18 章
权重装载的陷阱:一次 60 分的悬案(上)11min

权重装载的陷阱:一次 60 分的悬案(上)

🧪 18 章
权重装载的陷阱:一次 60 分的悬案(下)11min

权重装载的陷阱:一次 60 分的悬案(下)

🧪 20 章
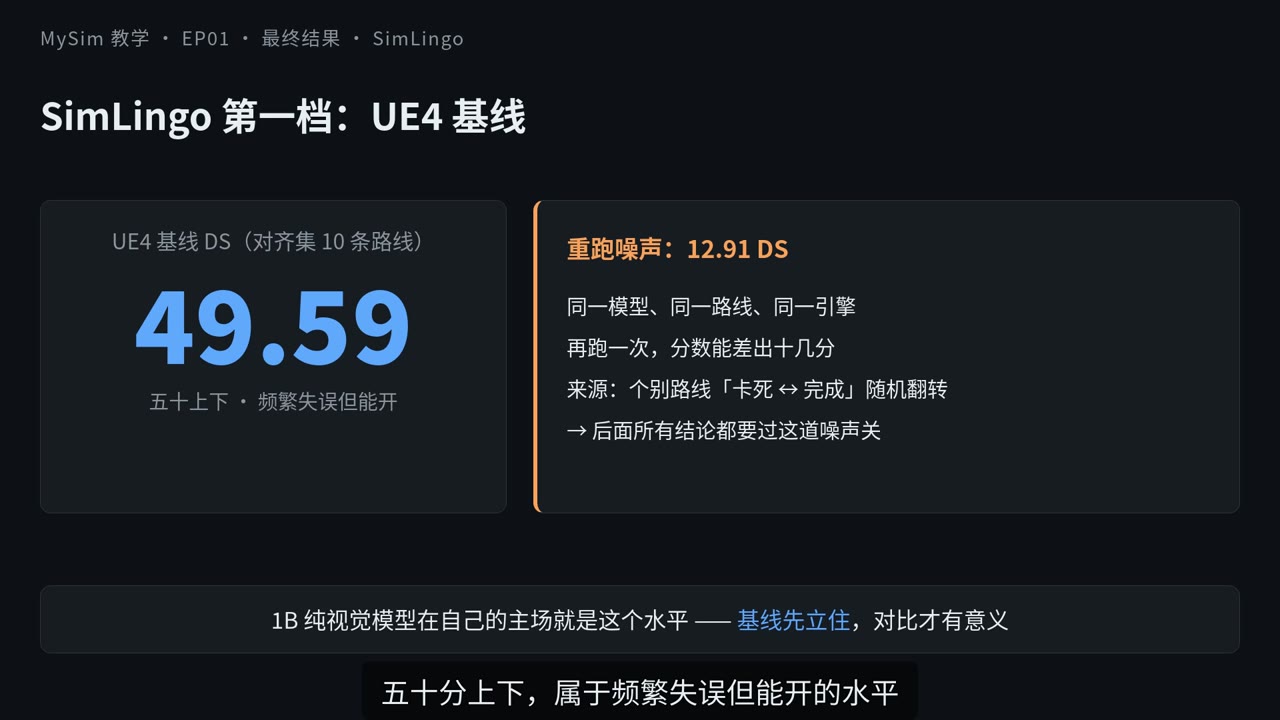
UE4 基线复现:对齐官方分数(上)11min

UE4 基线复现:对齐官方分数(上)

🧪 18 章
UE4 基线复现:对齐官方分数(下)11min

UE4 基线复现:对齐官方分数(下)

🧪 20 章
UE5 闭环基建:从零自建评测器(上)13min

UE5 闭环基建:从零自建评测器(上)

🧪 22 章
UE5 闭环基建:从零自建评测器(下)10min

UE5 闭环基建:从零自建评测器(下)

🧪 19 章
成对渲染采图:给两个世界拍同款照片(上)11min

成对渲染采图:给两个世界拍同款照片(上)

🧪 20 章
成对渲染采图:给两个世界拍同款照片(下)10min

成对渲染采图:给两个世界拍同款照片(下)

🧪 19 章
KID 域差距:量化两个渲染世界的距离(上)10min

KID 域差距:量化两个渲染世界的距离(上)

🧪 20 章
KID 域差距:量化两个渲染世界的距离(下)10min

KID 域差距:量化两个渲染世界的距离(下)

🧪 19 章
zero-shot 迁移结果:渲染升级是敌是友(上)12min

zero-shot 迁移结果:渲染升级是敌是友(上)

🧪 20 章
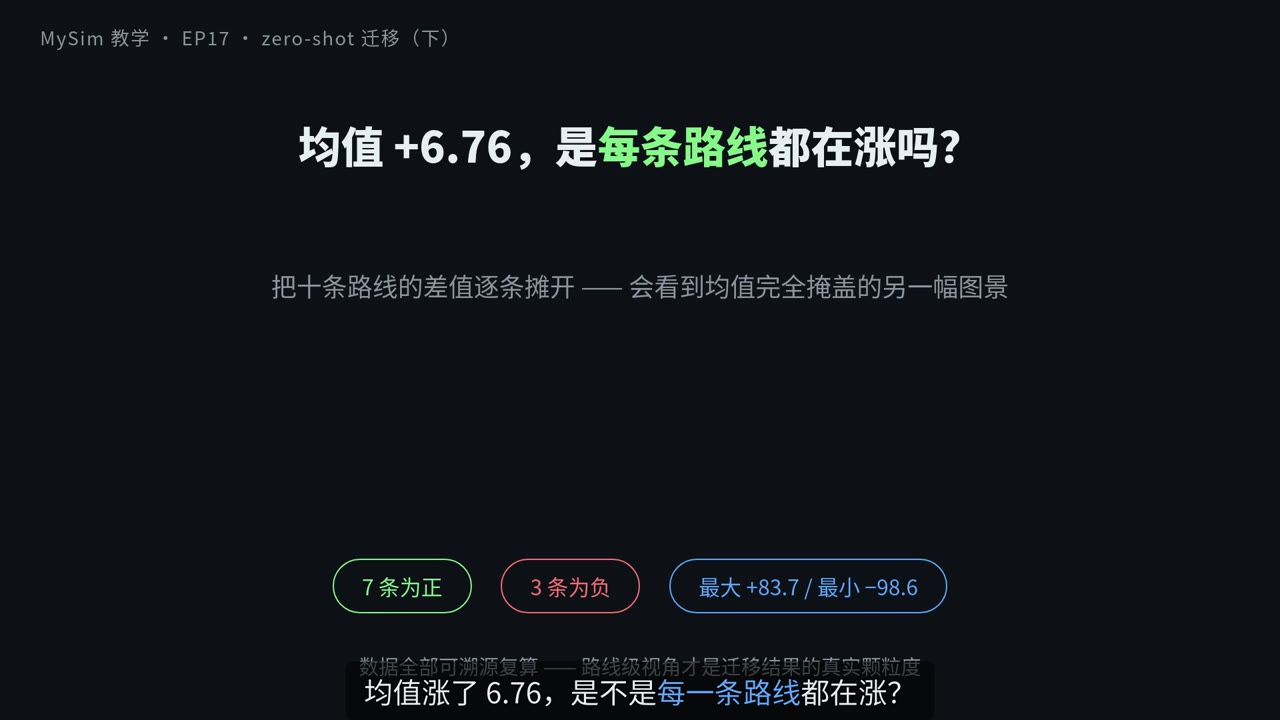
zero-shot 迁移结果:渲染升级是敌是友(下)11min

zero-shot 迁移结果:渲染升级是敌是友(下)

🧪 19 章
噪声与统计:为什么 +6.76 不算数(上)11min

噪声与统计:为什么 +6.76 不算数(上)

🧪 19 章
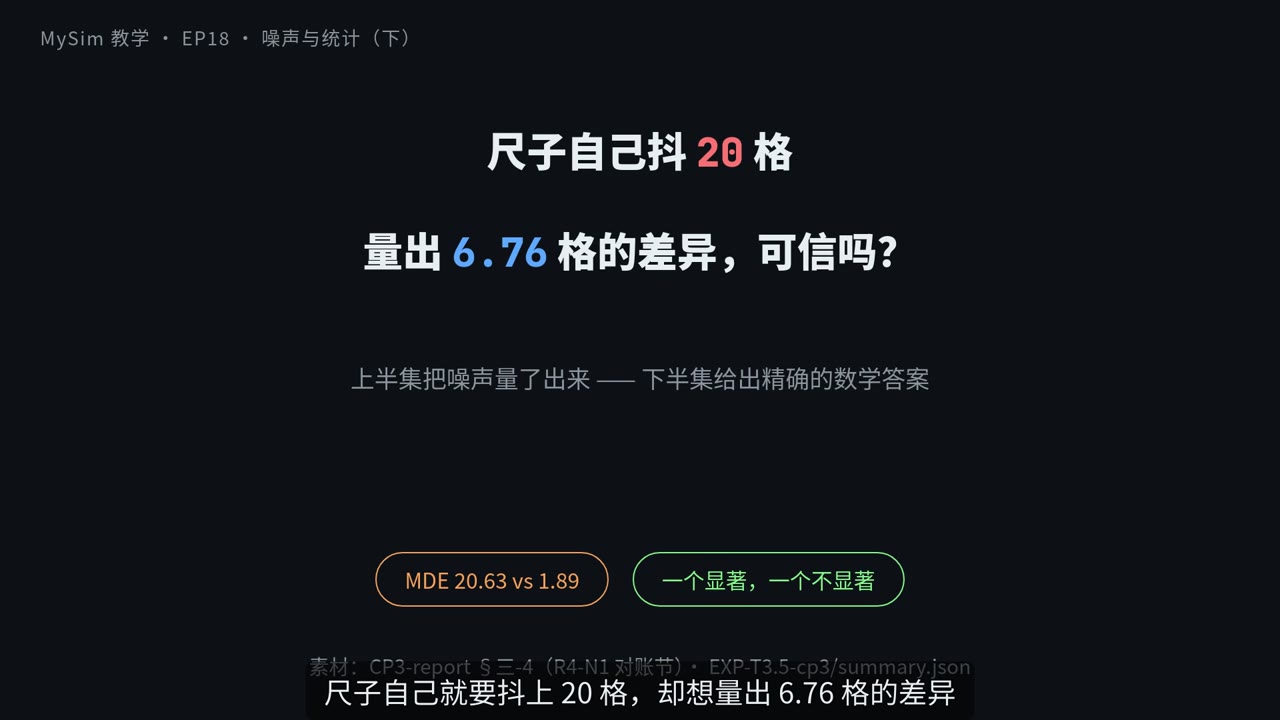
噪声与统计:为什么 +6.76 不算数(下)11min

噪声与统计:为什么 +6.76 不算数(下)

🧪 18 章
专家数据采集:教练车怎么开(上)12min

专家数据采集:教练车怎么开(上)

🧪 23 章
专家数据采集:教练车怎么开(下)12min

专家数据采集:教练车怎么开(下)

🧪 23 章
训练数据格式:帧、字段与目录约定(上)11min

训练数据格式:帧、字段与目录约定(上)

🧪 21 章
训练数据格式:帧、字段与目录约定(下)12min

训练数据格式:帧、字段与目录约定(下)

🧪 22 章
LoRA 微调实战:训练管线与七连坑(上)11min

LoRA 微调实战:训练管线与七连坑(上)

🧪 21 章
LoRA 微调实战:训练管线与七连坑(下)11min

LoRA 微调实战:训练管线与七连坑(下)

🧪 22 章
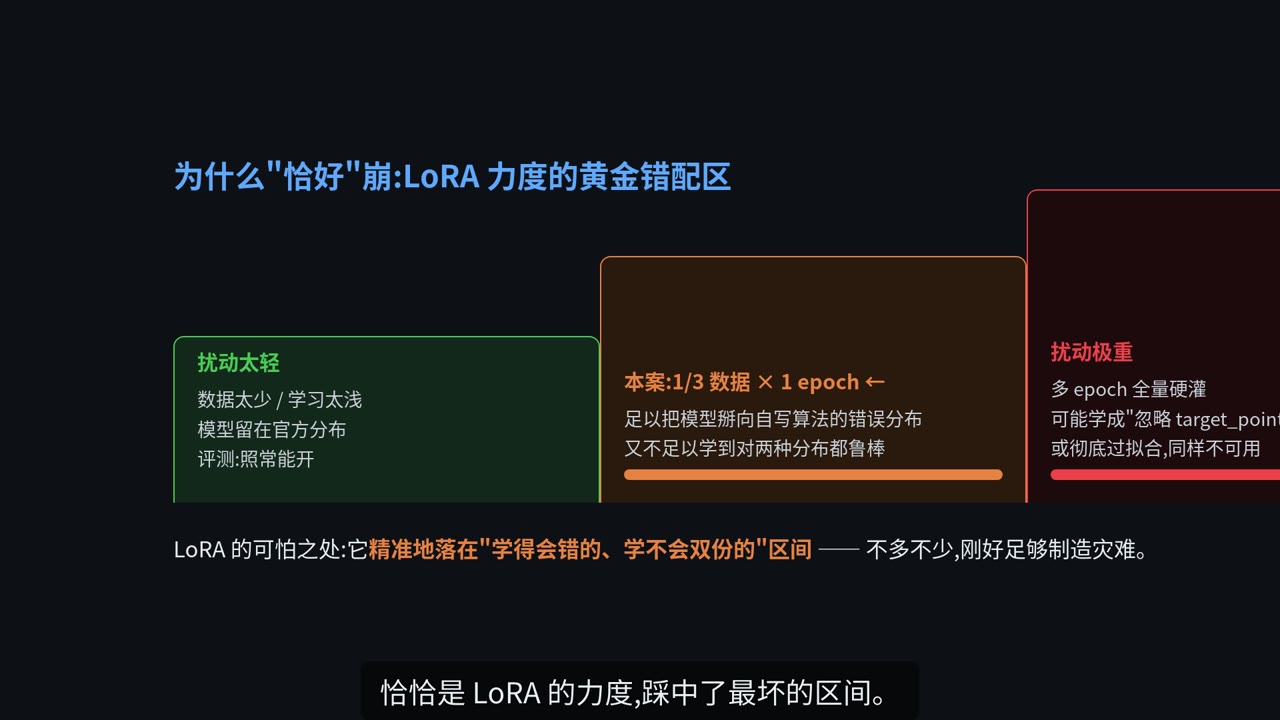
失败案例剖析:loss 收敛但行为崩溃(上)13min

失败案例剖析:loss 收敛但行为崩溃(上)

🧪 22 章
失败案例剖析:loss 收敛但行为崩溃(下)13min

失败案例剖析:loss 收敛但行为崩溃(下)

🧪 21 章

🤖AI 与大模型6 个项目

⭐
200 行看懂 LLM(上):训练与参数6min

200 行看懂 LLM(上):训练与参数

🤖 7 章
AI 编程原理(上):LLM·工具调用·Agent 循环4min

AI 编程原理(上):LLM·工具调用·Agent 循环

🤖 8 章
200 行看懂 LLM(中):前向传播与 Attention8min

200 行看懂 LLM(中):前向传播与 Attention

🤖 11 章
AI 编程原理(中):多场景实战与自我纠错6min

AI 编程原理(中):多场景实战与自我纠错

🤖 12 章
200 行看懂 LLM(下):反向传播与 Adam9min

200 行看懂 LLM(下):反向传播与 Adam

🤖 9 章
AI 编程原理(下):上下文压缩与 MCP6min

AI 编程原理(下):上下文压缩与 MCP

🤖 10 章

📡音视频与并发4 个项目

⭐
WebRTC 实时音视频(上):延迟·编解码·抗丢包9min

WebRTC 实时音视频(上):延迟·编解码·抗丢包

📡 19 章
async/await 的本质:五语言横向对比13min

async/await 的本质:五语言横向对比

📡 24 章
WebRTC 实时音视频(下):封包·连接·信令10min

WebRTC 实时音视频(下):封包·连接·信令

📡 16 章
async/await 实战:Unity 与 UniTask9min

async/await 实战:Unity 与 UniTask

📡 16 章

👨‍💻 关于作者

项思炼 — 15+ 年游戏与智能驾驶行业老兵:Gameloft / 腾讯手游主程序,禾多科技自动驾驶仿真负责人,亿海蓝自动驾驶 HMI 与智能系统标定。

这个站把每一帧画面背后的原理讲清楚——图形渲染、自动驾驶仿真、AI 大模型、音视频并发。视频播放同步技术深读,暂停即可分屏扩展知识点。

🎬作品集演示8 个作品

过往工作与个人项目的成果演示视频(自动驾驶仿真、游戏开发)。

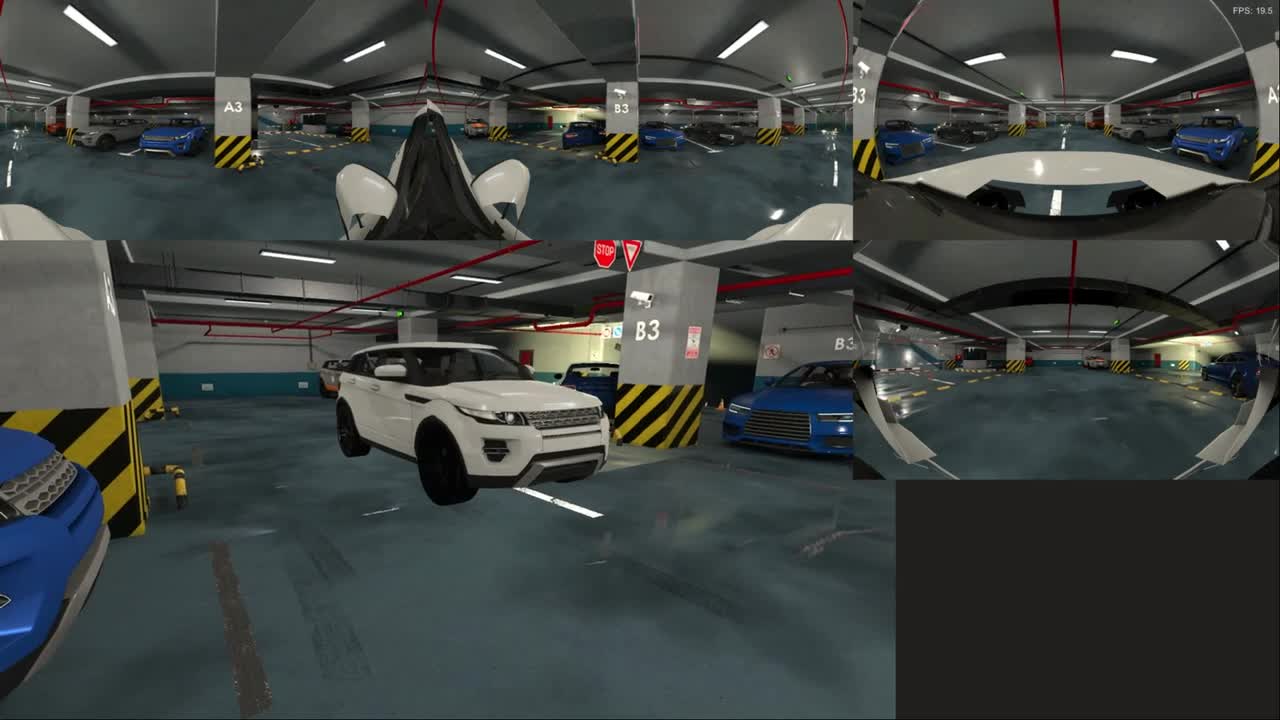
环视全景相机事实渲染演示

环视全景相机事实渲染

🚗 自动驾驶仿真
HDRP 渲染场景搭建演示

HDRP 渲染场景搭建

🚗 照片级渲染
随机交通流仿真演示

随机交通流仿真

🚗 交通流
电视游戏《士兵打怪兽》演示

电视游戏《士兵打怪兽》

🎮 游戏开发
AR 立体几何演示

AR 立体几何

🎮 AR/教育
《健身环》卡通渲染演示

《健身环》卡通渲染

🎮 卡通渲染
《健身环》实机演示演示

《健身环》实机演示

🎮 实机演示
手机游戏《冰火幻想》演示

手机游戏《冰火幻想》

🎮 卡牌手游